

Geç fark edilen kalite hataları
Eksik parça, ters montaj veya yüzey kusuru paketleme aşamasında fark edildiğinde ürüne ek işçilik ve malzeme harcanmış olur. Kontrolü kritik operasyonun çıkışına taşıyarak yeniden işleme ve hurda maliyetini azaltın.
SICK ve HIKROBOT teknolojileriyle montaj, yüzey, ölçü, barkod ve etiket kontrollerini üretim akışınıza entegre ediyoruz. Hatalı ürünü erken ayırın, manuel kontrol yükünü azaltın ve her kontrol sonucunu ürün geçmişiyle ilişkilendirin.
Çözümü inceleyin
Eksik parça, ters montaj veya yüzey kusuru paketleme aşamasında fark edildiğinde ürüne ek işçilik ve malzeme harcanmış olur. Kontrolü kritik operasyonun çıkışına taşıyarak yeniden işleme ve hurda maliyetini azaltın.
Gözle kontrol; vardiya, yorgunluk ve yorum farkından etkilenir. Tanımlı kabul kriterlerini ürün reçetesiyle uygulayarak kontrol kararını tekrarlanabilir hâle getirin; operatörün zamanını istisnaların çözümüne ayırın.
Okunamayan kod, yanlış etiket veya üretim emriyle eşleşmeyen parça; karışmaya ve sevkiyat hatasına neden olur. Ürün kimliğini kontrol sonucu ve işlem kaydıyla ilişkilendirerek geriye dönük incelemeyi hızlandırın.
OSKON olarak kamera, optik, aydınlatma, görüntü işleme yazılımı ve otomasyon entegrasyonunu birlikte tasarlıyoruz. Kontrol sonucunu PLC, robot ve üretim bilgi sistemlerine bağlayarak uygun ürünü ilerleten, uygunsuz ürünü ayıran ve işlemi kaydeden bir yapı kuruyoruz.
Tetikleme, pozlama, lens ve aydınlatma; parça yüzeyine, görüş alanına ve hat hızına göre belirlenir.
→Görüntü; toleranslar, referans ürün, beklenen kod ve aktif reçeteyle değerlendirilir.
→PLC ve konveyör takibiyle ürün ayırma, yönlendirme veya kontrollü duruş başlatılır; ayırma sonucu doğrulanır.
→Kimlik, zaman, reçete ve kontrol sonucu; proje kapsamına göre görüntüyle birlikte MES/MOM veya takip sistemine aktarılır.
Kontrol noktalarını hata maliyeti ve proses riski üzerinden seçiyoruz. Hedef; hatalı ürünü yakalarken sağlam ürünü gereksiz yere ayırmayan, üretim çevrimine uyumlu bir sistem.
Vida, klips, conta veya konnektörün varlığını, adedini ve yönünü kontrol edin. Hatalı montajın sonraki istasyona geçmesini önleyerek sökme, tekrar montaj ve son kontrol yükünü azaltın.
Çizik, leke, kenar bozukluğu, çap, aralık ve konum gibi özellikleri tanımlı kriterlerle değerlendirin. Uygun optik kurulum ve kalibrasyonla temas gerektirmeyen kontrol sağlayın; proses sapmalarını büyümeden izleyin.
1D barkod, QR ve Data Matrix kodlarını okuyun; parça üzerine doğrudan işlenen DPM kodlarını uygun okuyucu ve aydınlatmayla tanımlayın. Kimliği üretim emriyle karşılaştırarak yanlış varyant kullanımını ve manuel veri girişini azaltın.
Optik karakter tanıma (OCR) ile lot, seri numarası ve tarih bilgisini okuyun; karakter doğrulama (OCV) ile beklenen içeriğe uygunluğunu kontrol edin. Eksik baskı ve yanlış etiket kaynaklı yeniden etiketleme ve sevkiyat riskini azaltın.
Kamera verisinden parçanın konumunu ve açısını belirleyip robot koordinatlarına dönüştürün. Alma, yerleştirme ve hizalama görevlerinde uygun uygulamalar için mekanik fikstür ihtiyacını azaltın; ürün geçişlerini kolaylaştırın.
İki boyutlu görüntünün yeterli olmadığı görevlerde 3B kamera veya profil sensörüyle yükseklik, şekil ve hacim verisi elde edin. Eksik dolgu, oturmamış parça ve seviye farklarını görünür kılarak kontrol kapsamını genişletin.
Parçanın kalitesinden ürünün kimliğine, robotun hareketinden üretim kaydına: görüntüyü her istasyonda doğru karara dönüştürün.
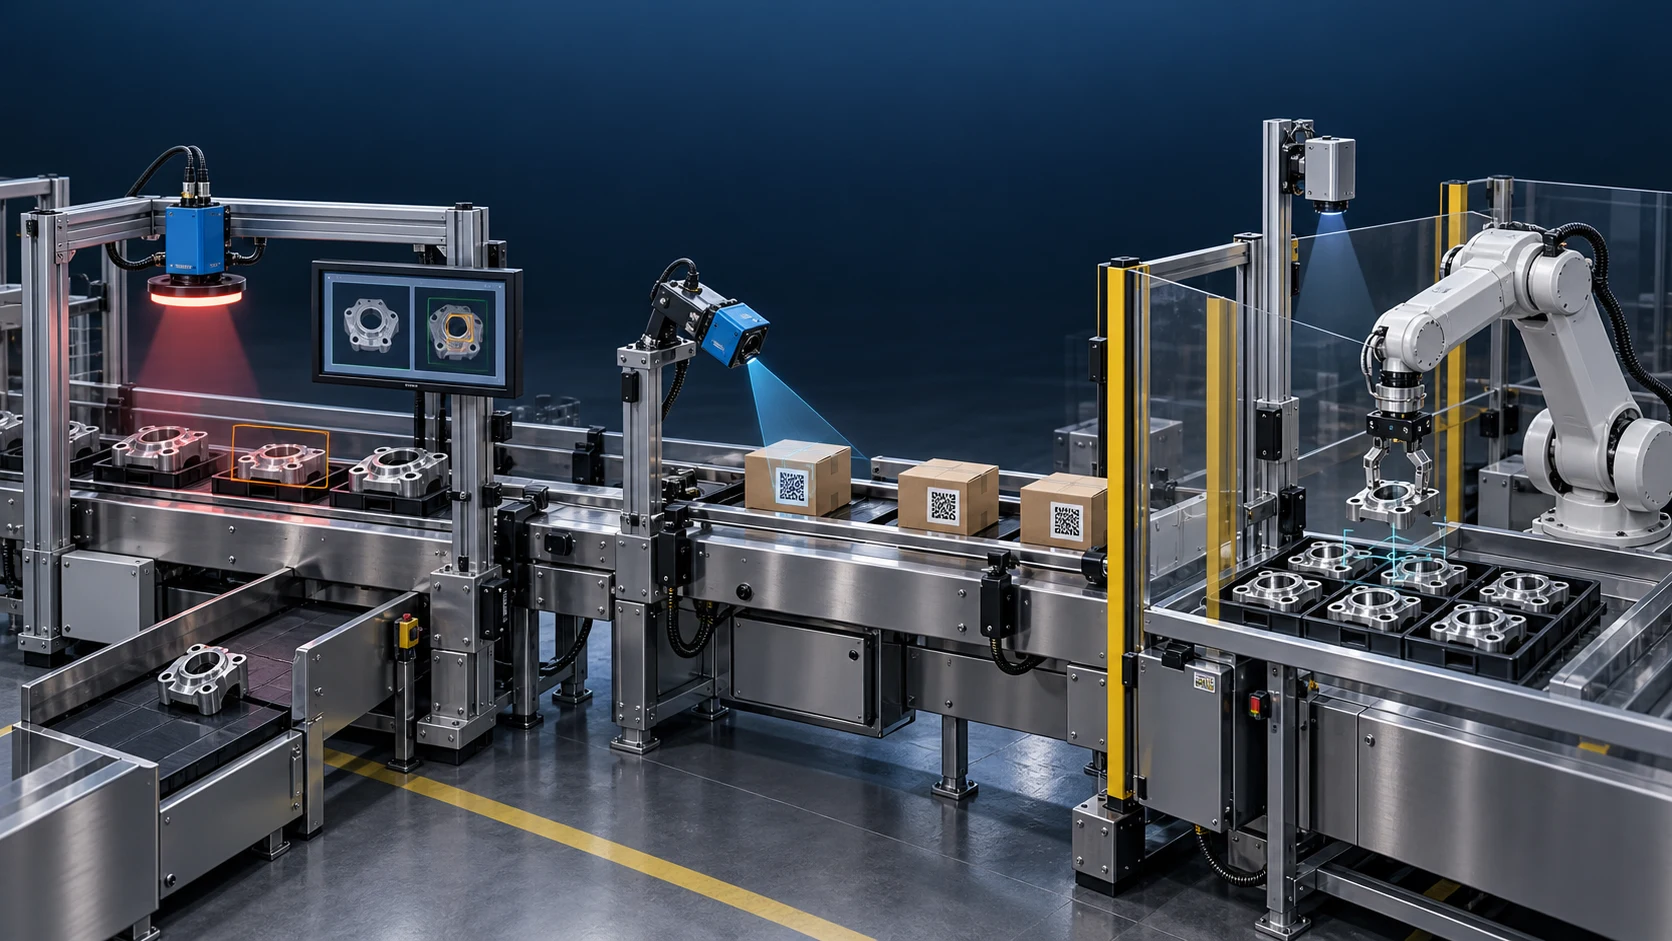
Kamera parçayı kontrol eder; uygunsuz ürün ayrılır, uygun ürün üretime devam eder.
Kod okuyucu ürün kimliğini alır; bilgi üretim emri ve hedef istasyonla eşleştirilir.
Görüntüden belirlenen parça konumu ve açısı, robotun alma ve yerleştirme hareketine aktarılır.
Akıllı kamera, bağımsız kod okuyucu veya bilgisayar tabanlı sistem seçimini; kontrol görevi, çevrim süresi, kamera sayısı ve veri ihtiyacına göre yapıyoruz. Ürün ailesi ve yazılım seçeneklerini gerçek numunelerle doğruluyoruz.
InspectorP ailesiyle varlık, konum ve kalite kontrolü; Inspector83x ile yapay zekâ destekli kusur değerlendirme ve OCR/OCV görevleri ele alınabilir. Kamera üzerinde işleme, uygun görevlerde ayrı bilgisayar ihtiyacını azaltır.
Lector ailesi; ürün, parça ve ambalaj üzerindeki 1D/2D kodların tanımlanmasına yöneliktir. DPM ihtiyacı, okuma mesafesi, kod boyutu ve ürün hareketine uygun model seçimiyle kimlik verisi üretim ve lojistik akışına bağlanır.
VisionMaster; konumlama, ölçüm, kod/karakter tanıma ve kusur tespitini grafik arayüzde birleştirir. Derin öğrenme araçları değişken görünüşlü ürünleri değerlendirmeyi destekler; SDK arayüzleri özel yazılım entegrasyonuna olanak verir.
Hatalı olduğu hâlde uygun kabul edilen ürün oranını izleyin. Sonraki operasyonda yakalanan hata, yeniden işleme ve müşteri iadesi verileriyle etkisini değerlendirin.
Uygun olduğu hâlde reddedilen ürün oranını ayrı takip edin. Yanlış retleri azaltmak, gereksiz hurdayı ve operatörün tekrar kontrol yükünü düşürür.
Görüntü alma, işleme, haberleşme ve ayırma sürelerini birlikte ölçün. Kabulü yalnızca kamera hızına göre değil, hattın gerçek çalışma temposuna göre yapın.
İlk okumada başarı oranını, okunamayan kodları ve kaydı eksik ürünleri izleyin. Ürün ve hata görüntüsüne erişim süresini kısaltarak kök neden analizini hızlandırın.
Ürün ailesini, kritik kusurları, toleransları ve hedef çevrimi netleştiriyoruz. Sağlam, hatalı ve sınırda numunelerle ölçülebilir kabul planı oluşturuyoruz.
Lens, aydınlatma ve kamera yerleşimini gerçek yüzeylerde deniyoruz. Parlaklık, renk, titreşim, mesafe ve ortam ışığındaki değişimleri test kapsamına alıyoruz.
Kurallı görüntü işleme, derin öğrenme veya birlikte kullanımı değerlendiriyoruz. Yapay zekâ kullanılan görevlerde eğitimden ayrı numunelerle karar başarısını doğruluyoruz.
PLC/robot haberleşmesini, ürün takibini, reçete seçimini ve ayırma teyidini kuruyoruz. Okunamayan kod, kamera arızası ve bağlantı kaybında uygulanacak davranışı tanımlıyoruz.
Fabrika ve saha kabul testlerinde farklı ürünleri ve hat hızlarını deniyoruz. Kaçan hata, yanlış ret ve çevrim hedeflerini üzerinde uzlaşılan numune setiyle ölçüyoruz.
Reçete yedekleri, kullanıcı yetkileri, lens temizliği, aydınlatma kontrolleri ve operatör eğitimini tamamlıyoruz. Yeni ürünlerde yeniden doğrulama adımlarını belirliyoruz.
Montaj bütünlüğü, parça yönü, DPM okuma ve robot yönlendirme ile varyant karışmasını ve sonraki istasyonda düzeltme ihtiyacını azaltın.
Kapak, etiket, tarih/lot baskısı ve paket bütünlüğü kontrolleriyle paketleme hatalarını sevkiyat öncesinde yakalayın.
Seri numarası, baskı, bileşen varlığı ve konum kontrolünü ürün kaydına bağlayın; kalite incelemeleri için erişilebilir kontrol geçmişi oluşturun.
Koli ve taşıma birimi kimliğini hedef lokasyonla eşleştirin. Okuma sonucunu ayırma ve yönlendirmede kullanarak yanlış çıkış ve manuel işlem yükünü azaltın.
Ürün örneklerinizi, görmek istediğiniz hataları, hat hızınızı ve mevcut otomasyon yapınızı paylaşın; optik fizibiliteyi ve kabul kriterlerini birlikte netleştirelim.
Görüntü işleme fizibilitesi isteyin Talebiniz doğrudan ilgili mühendislik ekibine yönlendirilir.
Oskon Varsa Sorun Yok!
Bilgilerinizi bırakın, uzman mühendislerimiz ihtiyacınıza özel bir ön görüşme için size ulaşsın.